研究进展
Nature Energy|徐静远团队:让“热”驱动“冷”,形状记忆合金薄膜实现热驱动弹热制冷
近日,德国卡尔斯鲁厄理工学院(Karlsruhe Institute of Technology, KIT)徐静远博士团队在固态制冷领域提出了一种新的解决思路:利用热能直接驱动形状记忆合金执行器,并进一步驱动弹热制冷,实现热驱动的固态制冷循环。
- 本站发布
- 2026年10月9日
- 作者
- chipheat
转自 传热传质青委会
导 读
制冷通常需要消耗电能。然而,工业生产、数据中心、汽车以及众多能源系统在运行过程中,又有大量热能最终以废热的形式被释放到环境中。
那么,能否直接利用“热”来产生“冷”?
近日,德国卡尔斯鲁厄理工学院(Karlsruhe Institute of Technology, KIT)徐静远博士团队在固态制冷领域提出了一种新的解决思路:利用热能直接驱动形状记忆合金执行器,并进一步驱动弹热制冷,实现热驱动的固态制冷循环。
相关研究以 “Heat-driven elastocaloric cooling with shape memory films” 为题发表于 Nature Energy。
论文第一作者为 KIT 博士研究生 Yi-Ting Hsiau,日本筑波大学 Shuichi Miyazaki 教授和 KIT Manfred Kohl 教授参与了该项研究,KIT 徐静远博士为通讯作者。
研究成果
从“电驱动”到“热驱动”
弹热制冷(elastocaloric cooling)是一类基于固态相变材料的新型制冷技术。
以形状记忆合金为例,当材料受到机械加载时,会发生应力诱导的固态相变并释放热量;卸载后发生逆相变并吸收热量。通过周期性地加载和卸载材料,可以建立连续的制冷循环。
与传统蒸气压缩制冷不同,弹热制冷采用固态制冷材料,无需传统的气态制冷剂,在高效、紧凑和环境友好型制冷方面具有重要潜力。
然而,一个关键问题是:
谁来给弹热材料施加周期性的机械载荷?
现有弹热制冷装置通常采用电机、液压装置或其他机电执行器。这不仅需要额外的电能输入,而且执行机构往往体积较大,增加了系统复杂度,也限制了弹热制冷进一步向微型化和高度集成方向发展。
针对这一问题,研究团队提出了一个不同的思路:
既然实际能源系统中存在大量废热,能否直接利用热能产生机械驱动力,再用这一机械功驱动弹热制冷?
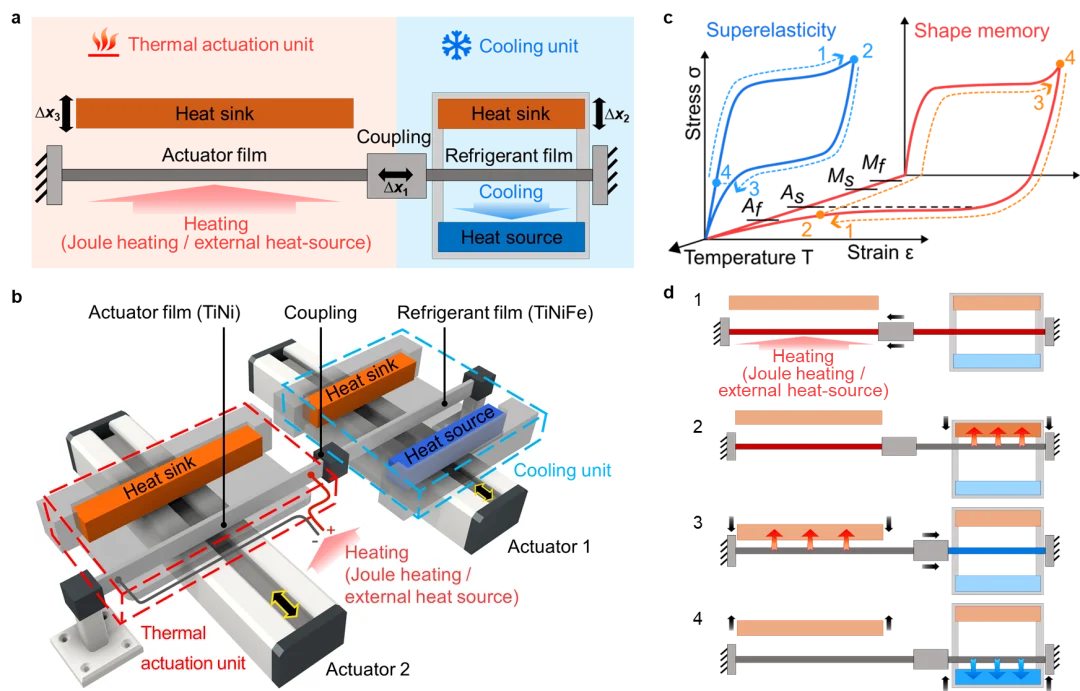
图1|热驱动弹热制冷系统的设计与工作原理。 系统由热驱动单元(thermal actuation unit)和弹热制冷单元(cooling unit)组成。具有形状记忆效应的 TiNi 薄膜受热后产生机械位移和驱动力,并通过机械耦合加载超弹性 TiNiFe 制冷薄膜,从而将热能转换为机械功,并进一步产生弹热制冷。
用一种形状记忆合金,驱动另一种形状记忆合金
实现这一概念的关键,在于两种具有不同功能的形状记忆合金薄膜。
第一种是具有形状记忆效应(shape memory effect)的 TiNi 薄膜,用作热驱动执行器。
当温度跨越其相变区间时,材料发生热诱导的马氏体/奥氏体相变,从而产生明显的形变和恢复力。换句话说,它能够把输入的热能转换成机械运动。
第二种则是具有超弹性(superelasticity)的 TiNiFe 薄膜,用作弹热制冷材料。
当它受到机械加载和卸载时,应力诱导的相变及逆相变会产生显著的放热和吸热效应,从而实现制冷。
研究的核心并不是简单地把两个材料连接在一起,而是需要使两种薄膜的相变特性、力、位移和工作区间相互匹配,使热执行器产生的机械功能够有效地驱动制冷薄膜。
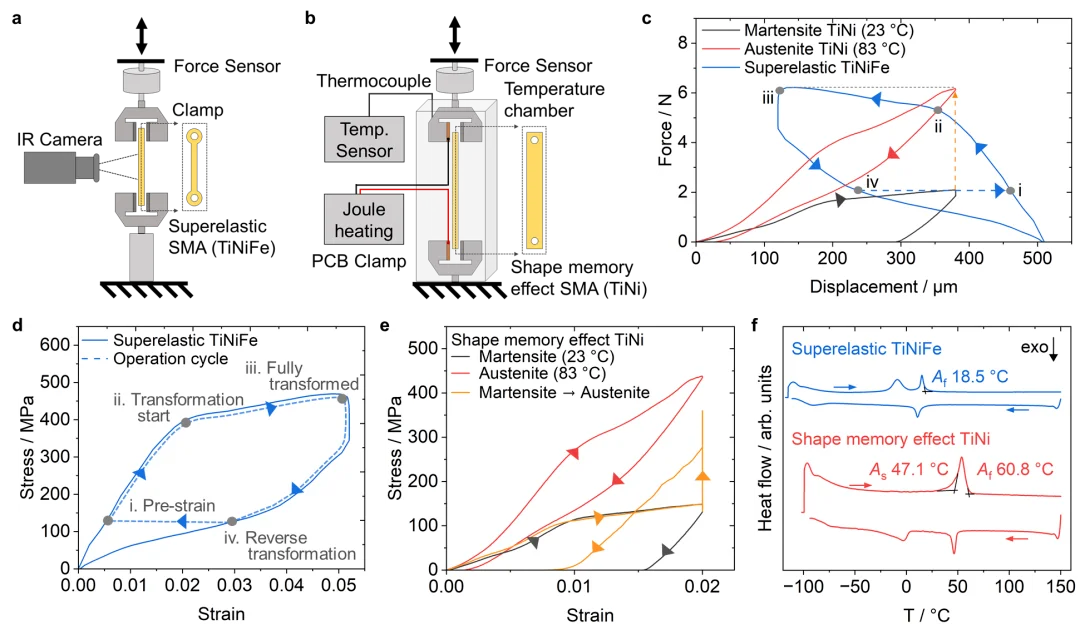
图2|热驱动执行器与弹热制冷材料的热机械特性及匹配。 TiNi 薄膜利用形状记忆效应将温度变化转化为机械运动,而超弹性 TiNiFe 薄膜通过加载和卸载产生弹热效应。两种薄膜在相变温度、应力、应变以及力—位移特性上的协同设计,是实现热驱动弹热制冷的基础。
两个功能单元:一个负责“动”,一个负责“冷”
在构建完整系统之前,研究团队首先分别研究了热驱动单元和弹热制冷单元的性能。
对于热驱动单元,研究人员使用微米级 TiNi 形状记忆合金薄膜作为执行器。通过控制加热过程,薄膜能够产生数百微米量级的机械位移,同时维持超过 5.5 N 的驱动力。
这意味着,尽管执行器本身非常薄,却能够产生足够的机械作用来驱动另一侧的弹热制冷材料。
与此同时,研究团队对 TiNiFe 制冷薄膜进行了独立的弹热性能测试。在周期性加载和卸载过程中,薄膜表现出明显的弹热温变,为后续两个功能单元的直接机械耦合提供了基础。
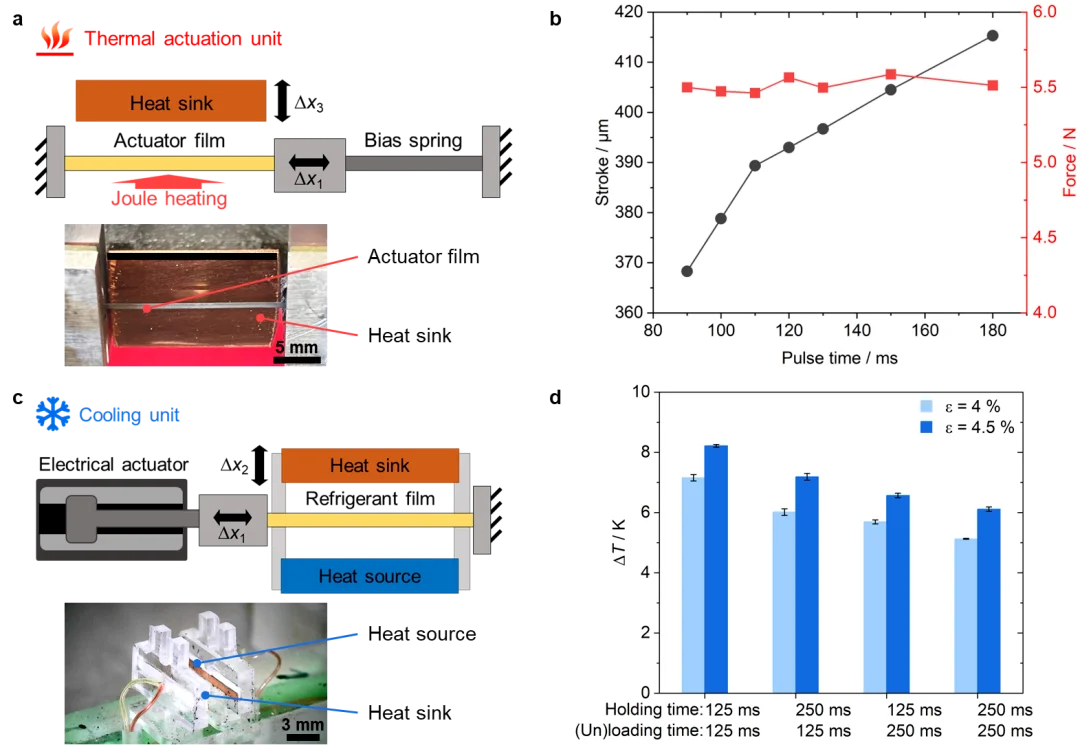
图3|热驱动单元与弹热制冷单元的独立性能表征。 热驱动 TiNi 薄膜在加热过程中能够产生数百微米的行程,并维持超过 5.5 N 的驱动力;TiNiFe 制冷薄膜在不同应变及循环条件下表现出显著的弹热温变。
把“热驱动”和“制冷”真正连接起来
在完成两个独立功能单元的验证后,研究团队进一步将它们直接机械耦合。
完整系统的工作过程可以概括为四个步骤:
加热 → 驱动 → 加载/放热 → 卸载/吸热。
当 TiNi 执行器受到加热时,形状记忆效应使其产生机械位移,并通过耦合结构加载 TiNiFe 制冷薄膜。
随后,通过控制热驱动执行器的加热和冷却,使制冷薄膜完成周期性的加载和卸载。
这样一来,原本需要电机等机电装置完成的机械驱动过程,就可以由温度变化直接触发。
在连续循环过程中,热端和冷端逐渐建立温差。在代表性的循环测试中,热端温升约 2.2 K,冷端温降约 1.8 K,两端形成约 4.0 K 的温度跨度。
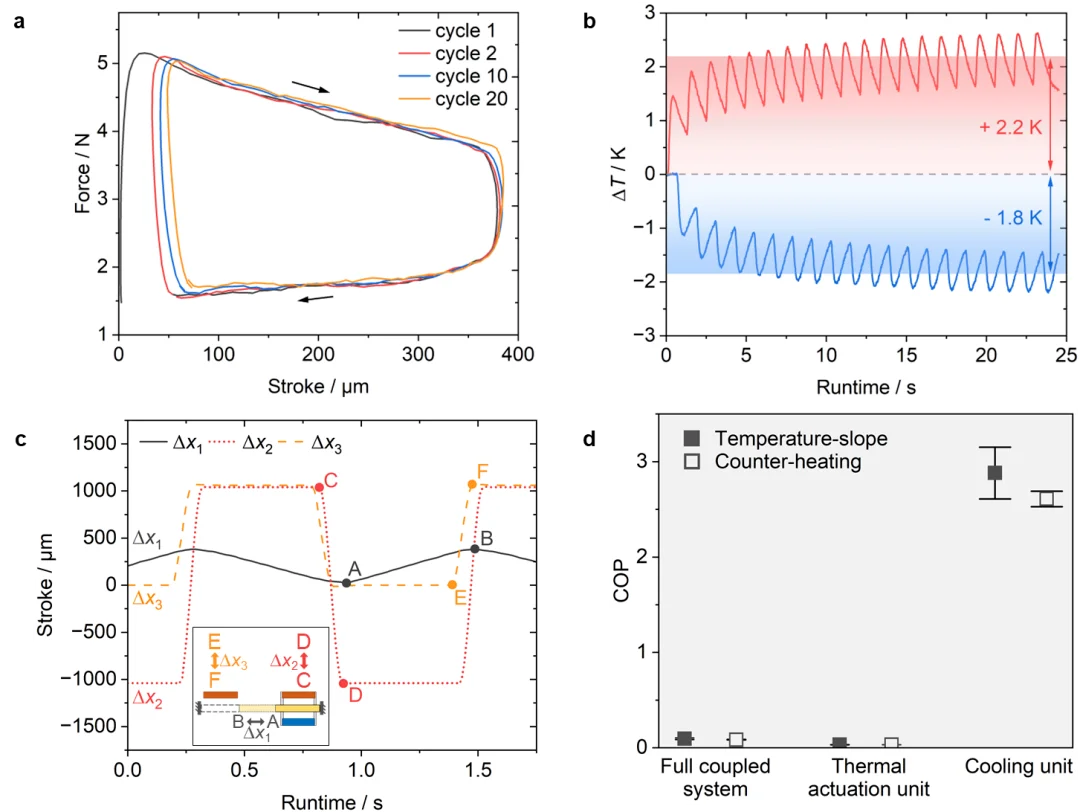
图4|完整热驱动弹热制冷系统的循环运行。 热驱动执行器产生的机械位移被直接传递至弹热制冷薄膜。在连续循环过程中,热端和冷端逐步建立稳定温差,证明热驱动单元可以直接驱动弹热制冷循环。
这一结果证明:
热能可以首先通过形状记忆效应转化为机械功,再利用这一机械功驱动弹热制冷。
由此建立了 “热能 → 机械能 → 制冷” 的完整转换路径。
5.不只是电加热:外部热源同样可以驱动制冷
在前面的实验中,研究团队首先采用焦耳加热对 TiNi 执行器进行精确控制,以系统研究热驱动弹热制冷的工作过程。然而,一个更加关键的问题是:
系统能否真正利用外部热源工作?
为了回答这一问题,研究团队进一步引入独立的外部热源,直接加热 TiNi 形状记忆合金执行器。实验结果表明,外部热源同样能够使执行器产生足够的机械驱动力,并进一步驱动弹热制冷循环。
在焦耳加热条件下,系统实现最高 4.0 K 的温跨和 4.4 W g⁻¹ 的比制冷功率;采用外部热源后,仍实现 2.2 K 的温跨和 3.3 W g⁻¹ 的比制冷功率,直接验证了利用外部热能驱动固态制冷的可行性。
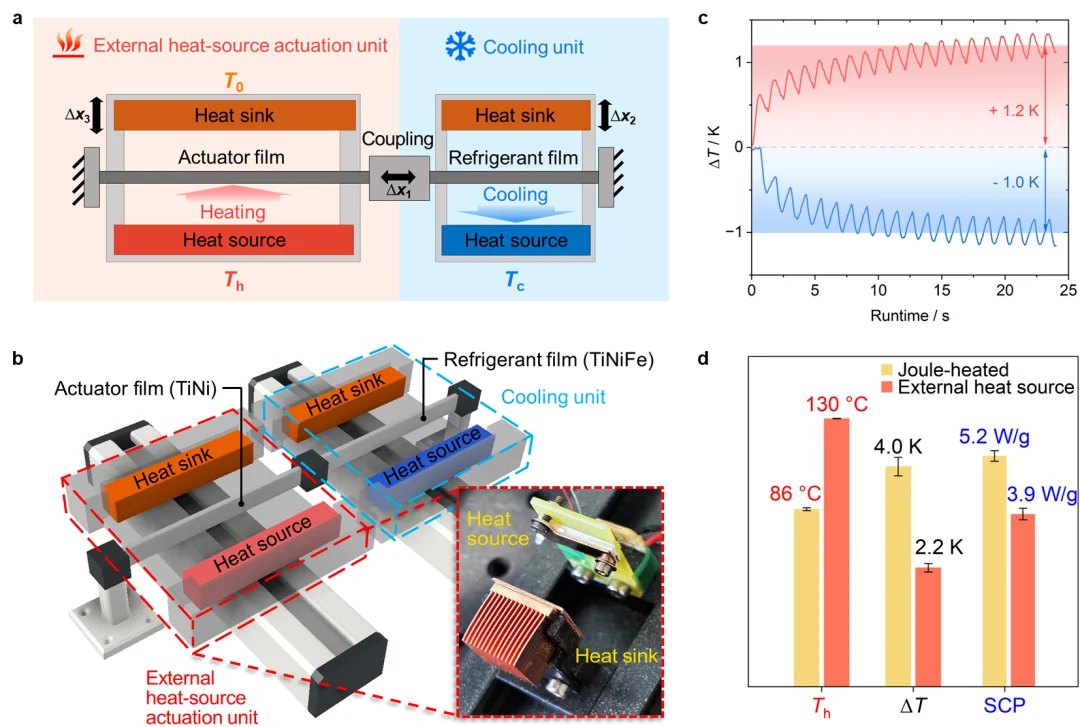
图5|外部热源驱动的弹热制冷实验。 研究团队进一步利用外部热源直接驱动形状记忆合金执行器,并成功实现弹热制冷,验证了该系统利用外部热能工作的可行性。
6.从废热到制冷:这项研究意味着什么?
大量可利用热能广泛存在于工业过程、能源转换系统、交通运输以及其他应用场景中,但其中相当一部分最终以废热形式排放到环境。
与此同时,制冷与热管理又需要消耗大量高品位电能。
因此,如果能够利用原本可能被浪费的热能来驱动制冷,就有机会建立一种不同于传统电驱动制冷的能源利用路径。
这项研究提出的热驱动弹热制冷概念,尤其具有两个特点。
一方面,驱动和制冷都由固态功能材料完成。形状记忆合金不仅作为弹热“制冷剂”,同时也可以作为热机械执行器,有望减少对传统大型机电执行机构的依赖。
另一方面,系统的驱动能源可以进一步拓展至废热、太阳能热以及其他可利用热源,为热能梯级利用与低碳制冷提供新的研究思路。
对于未来高度集成化的热管理系统而言,这种设计也为弹热制冷的微型化提供了新的可能。
从更广泛的角度来看,这项研究也展示了一种新的热能利用思路:原本需要被排散的热,也可以被进一步利用,成为驱动制冷的能源。
团队介绍
徐静远团队长期致力于新型固态制冷、微纳尺度热管理以及智能材料与热能转换技术研究。此次工作将形状记忆合金的热致驱动功能与弹热制冷功能相结合,为构建更加紧凑的热驱动固态制冷系统提供了新的研究方向。未来,团队将进一步探索材料、器件与系统的协同设计,提升系统效率和制冷性能,并推动其在废热利用、太阳能热驱动制冷、电子器件热管理以及可持续制冷等领域的应用。
论文信息
Title: Heat-driven elastocaloric cooling with shape memory films
Journal: Nature Energy (2026)
Authors: Yi-Ting Hsiau, Shuichi Miyazaki, Manfred Kohl, Jingyuan Xu
Corresponding author:Jingyuan Xu
DOI: 10.1038/s41560-026-02122-6